


「分かっていたつもりの角運動量①ーハンマー型剛体」で使用した形状データから作成した剛な棒の両端に質量をもつダンベル型剛体で衝突実験をやってみます。実験は同様にWorking Model 2D(WM2D)で行います。このダンベル型剛体も摩擦のない水平面上での運動に限定しますので重力の影響は気にする必要はありません。
ハンマー型剛体との大きな違いは,ハンマー型剛体は棒の一端を空間に固定し,その運動を回転運動のみに抑えていたのに対して,このダンベル型剛体では空間に固定されることなく,衝突後はこのダンベルの重心を中心とした並進運動と重心回りの回転運動の重ね合わせで表現できるところに,その大きな違いがあります。
物体Aの質量\(m_{物体A}=0.1[kg]\),ダンベル型剛体両端の質量\(m_{ヘッド①}=m_{ヘッド②}=0.1[kg]\),両端のヘッド間の距離(ダンベルの柄の長さ)\(2a=4[m]\)となっています。ハンマー型剛体での衝突問題と同様に,静止している縦に置かれたダンベル型剛体の下端ヘッド②に物体Aを左から速度\(v_{物体A}=0.5[m/s]\)で完全弾性衝突させることを考えます。最終的には静止するダンベル型剛体の重心を基準位置つまり原点としたときの物体Aの角運動量が,衝突によりダンベル型剛体の角運動量に移動することをこのシミュレーションで確認し,その確認を通して角運動量の意味を体感してもらえればと考えています。衝突後は物体Aはほぼ静止していることが上記の衝突シミュレーションで確認されています。
ダンベル型と言っても柄の部分の質量は考えず,柄の両端にあるウェイトの大きさや慣性モーメントも無視できるものとしています。ただ,ハンマー型と同様にWM2Dでシミュレーションするために質点の衝突問題でも適切(適当)な大きさの慣性モーメントがなければ数値計算上不安定になりますので,完全に0というわけにはいきません。
ケースバイケースで“うまい”モデル化が必要となるわけですが,上図の結果から,衝突前の物体Aの運動エネルギー\(K_{物体A}=0.0125[J]\)は,衝突後のダンベル型剛体のヘッド①の運動エネルギー\(K_{ヘッド①}^{Total}=0.012403[J]\)とヘッド②の運動エネルギー\(K_{ヘッド②}^{Total}=0.000096[J]\)の和\(K_{ヘッド①②}^{Total}=0.0012499[J]\)に移動していることが確認できますので,どうにか調整はできているかなと思います。
また,物体Aの運動量\(|M|_{物体A}=0.05[kg\cdot m/s]\)は,衝突後の剛体の重心の\(x\)軸方向の速度\(v_{剛体重心}=0.249983[m/s]\)に引き継がれていることが確認できます。物体Aの速度\(v_{物体A}=0.5[m/s]\)に対して\(v_{剛体重心}\)は半分になっていることが分かります。これは,ダンベル型剛体の総質量は\(0.2[kg]\)となりますので,その運動量\(M_{ダンベル}\)は
\(M_{ダンベル}=総質量 \times v_{剛体重心}=0.2[kg] \times 0.249983[m/s]=0.0499966[kg\cdot m/s]\)
となり,運動量も衝突前後で保存されていることが分かります。
ここでは,WM2D上での運動量の大きさの表記が\(|M|\)となっていますので,それに準拠していますが,これ以降はベクトルとしての運動量は\(\bf \it p\)で表記していきたいと思います。例えば物体Aの運動量は\(\bf \it p_{物体A}\)としていきたいと思います。
続けて,衝突前の静止しているダンベル型剛体の重心(棒中心)を基準とすると,物体Aが衝突前に有する角運動量\(L_{物体A}^{重心まわり}\)は
\(L_{物体A}^{重心まわり}=a_{重心からヘッド②までの距離} \times m_{物体A} \cdot v_{物体A}=2[m] \times 0.1[kg] \cdot 0.5[m/s]=0.1[kg\cdot m^{2}/s]\)
となります。衝突時に物体Aは停止し,ダンベル型剛体は回転角速度\(\omega=0.125[rad/s]\)で,重心まわりに回転しながら\(x\)軸方向に並進運動を始めます。角運動量の基準と重心位置との間には距離がないので,この並進運動による衝突後の角運動量を考慮する必要はなく,回転運動による角運動量のみをカウントすればいいことになります。したがって,ダンベル型剛体に伝えられた角運動量\(L_{ダンベル}^{重心まわり}\)は
\(L_{ダンベル}^{重心まわり}=ヘッド2個分\times a_{重心からヘッドまでの距離} \cdot m_{ヘッド} \cdot a_{重心からヘッドまでの距離} \cdot \omega=2\times 2[m] \times 0.1[kg] \cdot 2[m] \cdot 0.125[rad/s]= 0.1[kg\cdot m^{2}/s] \)
であることがシミュレーションからも読み取れますので,衝突前後において角運動量も保存されていることになります。
合わせて,ダンベルの重心(棒の中心)は,物体Aの進行方向と同一方向に並進運動(直線運動)している軌跡が確認できますので,質点の衝突問題をやや強引に質点と剛体の衝突問題としたこのシミュレーションでもそれほど大きな間違はやっていないかなと思います。
角運動量の作図
ハンマー型剛体での角運動運動量の作図と同様に,WM2Dのシミュレーション結果をFreeCADに持ち込みます。WM2D上でスクリーンキャプチャしJPEG形式でInkscapeにインポート,ビットマップ・トレースの後にパスデータに置き換えSVG形式でFreeCADで開きます。

このデータでは点に座標値が入っていますので,この後のFreeCADのワークベンチの一つであるDraftでの作図が効率的になります。

この状態でも,キーポイントには座標値が与えられているので,それを手掛かりに作図を進めることができますが,意外とポイントの選択は難しいので,次に,左のCombo ViewのDisplay Options>Display ModeでPointsを選択します。

FreeCADワークベンチDraftでの作図

FreeCADにインポートしたシミュレーション結果から考察のポイントとなる情報をDraftとSketcheでの作図機能を使用して強調していきます。WM2Dのシミュレーション結果も\(x-y\)平面に広がる点群となっているので,DraftでのLineやCircleにおけるキーポイントとして使用することができます。もしPointsの選択がうまくいかないときはSketcherのCreate Sketcheで完全に別のレイヤーとして上書きする方が早い時もありますが,少し残念な感じもします。
とにかく,これらの作画機能を使用して,物体Aの衝突前の角運動量と衝突後のダンベル型剛体の2つのヘッドがもつ角運動量を可視化してみました。

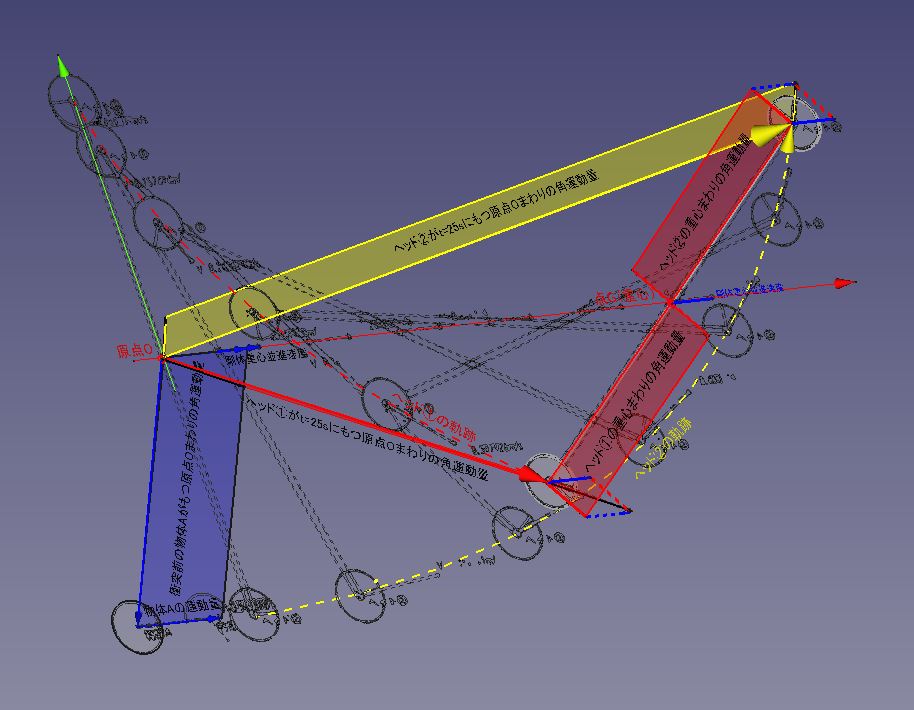
この図より,衝突前に物体Aがダンベル型剛体に受け渡す角運動量(青色)は,衝突後のダンベル型剛体の重心まわりの回転運動による角運動量(赤色)に引き継がれていることがわかります。
この「ダンベル型剛体における角運動量の曼荼羅」によって,直感的に角運動量なるものを把握できないものかと,そして,回転しているもの(ここではダンベル型剛体ですが)の回転運動の勢いと方向性を示す角運動量表現と,その回転を引き起こすものの潜在的な角運動量との関係も表現できないものかと考えているのですが,まだまだな感もあります。このタイプの「角運動量曼荼羅」を懲りずに作成していくと何かが見えてくるのかもしれません。
衝突前の物体Aが持つ角運動量
ここでは,FreeCADで作図した「角運動量曼荼羅」なるものから気長に読み取り作業をしていってみたいと思います。

物体Aの角運動量の定義は任意ですが,やはり衝突後のダンベル型剛体の運動を考えますと,ダンベル型剛体の重心位置を基準にすることが適切かなと思います。衝突後はこの重心位置は移動しますので,衝突前のダンベル型剛体が静止しているときの重心位置を原点Oとして,このあとの位置ベクトルと角運動量の定義の基準とします。
図中では,衝突前の物体Aの位置ベクトルを\(\boldsymbol{r}_{物体Aの位置ベクトル}\)とし,そのときの物体Aの運動量を\(\boldsymbol{p}_{物体Aの運動量}\)としています。このときの角運動量は
\(\boldsymbol {L}_{衝突前の物体Aの原点\rm Oまわりの角運動量}=\boldsymbol{r}_{物体Aの位置ベクトル} \times \boldsymbol {p}_{物体Aの運動量}\)
となります。図中では青色の平行四辺形で表現されています。ここでの条件では物体Aは衝突後静止しますので,完全弾性衝突でエネルギー損失なしの理想的な条件では,この\(\boldsymbol {L}_{衝突前の物体Aの原点\rm Oまわりの角運動量}\)はそのままダンベル型剛体の原点Oまわりの角運動量に引き継がれることになります。
衝突後のダンベル型剛体ヘッド①,②の角運動量

ヘッド②に物体Aが衝突した後,ダンベル型剛体はその重心を\(x\)軸上に保ちながら並進運動と回転運動を示します。ヘッド①,②それぞれの動きは,


原点Oから観察できるヘッド①,②の速度に質量を掛けたものとしては,黒矢印で示す\(\boldsymbol{p}_{ヘッド①運動量}\)と\(\boldsymbol{p}_{ヘッド②運動量}\)です。このダンベル型剛体ではヘッドにのみ質量があるとしていますので,その原点Oまわりの角運動量を定義しようとする,
\(\boldsymbol {L}_{原点\rm Oまわりのヘッド①の角運動量}=\boldsymbol{r}_{原点\rm Oからヘッド①への位置ベクトル} \times \boldsymbol {p}_{ヘッド①運動量}\)
\(\boldsymbol {L}_{原点\rm Oまわりのヘッド②の角運動量}=\boldsymbol{r}_{原点\rm Oからヘッド②への位置ベクトル} \times \boldsymbol {p}_{ヘッド②運動量}\)
となり,ダンベル型剛体全体の角運動量は
\(\boldsymbol {L}_{原点\rm Oまわりのダンベル型剛体の角運動量}=\boldsymbol {L}_{原点\rm Oまわりのヘッド①の角運動量}+\boldsymbol {L}_{原点\rm Oまわりのヘッド②の角運動量}\)
と書けます。\(\boldsymbol {L}_{原点\rm Oまわりのヘッド②の角運動量}\)は下図の黄色の平行四辺形の部分ですが,\(\boldsymbol {L}_{原点\rm Oまわりのヘッド①の角運動量}\)は,この瞬間では小さく,下図では見落とししまうほどの赤色の平行四辺形が\(\boldsymbol{r}_{原点\rm Oからヘッド①への位置ベクトル}\)の直下にかろうじて確認できます。
この二つの平行四辺形の面積の和が衝突前の角運動量である\(\boldsymbol {L}_{衝突前の物体Aの原点\rm Oまわりの角運動量}\)の大きさと一致することは,前述のWM2Dによるシミュレーションより間接的に確認されています。


ただ,この情報では衝突前後での角運動量の引き継ぎの様子を絵的に見ることはできても,その剛体の動きの基本的な性質を感覚的には把握しづらいかなと思います。
ヘッドの運動量の並進運動分と回転運動分の分解とそれぞれの角運動量
並進運動の運動量と回転運動の運動量

原点Oから観察されるヘッド①の速度に質量を掛けた\(\boldsymbol{p}_{ヘッド①運動量}\)(黒ベクトル)は,ダンベル型剛体重心の\(x\)軸方向の並進運動に対応する\(\boldsymbol{p}_{ヘッド①並進運動量}\)(青ベクトル)とダンベル型剛体重心まわりの回転運動に対応する\(\boldsymbol{p}_{ヘッド①回転運動量}\)(赤ベクトル)に分けることができます。
このことはヘッド②についても同じことです。

ヘッド①,②の並進運動分に対する角運動量
下図の灰色の2つの平行四辺形が\(\boldsymbol{p}_{ヘッド①並進運動量}\)と\(\boldsymbol{p}_{ヘッド②並進運動量}\)それぞれの原点Oまわりの角運動量を示しています。

ヘッド付近を拡大すると,


これらの運動量は大きさも向きも同じなので,この2つの平行四辺形の面積も同一であることになります。図中の\(x\)軸からヘッド①,②に伸びる垂線の黒ベクトルはこの平行四辺形の高さを示し,同時にダンベル型剛体のアームの長さの\(y\)軸方向への投影であるので,これらの平行四辺形の面積が同じであることは確認できると思います。
この平行四辺形の表裏を考えるために次のようにベクトル積(外積)で表現すると,
\(\boldsymbol{L}_{原点\rm Oまわりのヘッド①の並進運動量に対応する角運動量}=\boldsymbol{r}_{原点\rm Oからヘッド①への位置ベクトル} \times \boldsymbol{p}_{ヘッド①並進運動量}\)

で定義される平行四辺形の面の正の向きは,位置ベクトル\(\times\)運動量の順で右手系で定義しますと,この面の正の向きは上図の右下の座標系で確認できるように\(z\)軸の正方向であることが分かります。
これに対して,\(\boldsymbol{p}_{ヘッド②並進運動量}\)の角運動量は
\(\boldsymbol{L}_{原点\rm Oまわりのヘッド②の並進運動量に対応する角運動量}=\boldsymbol{r}_{原点\rm Oからヘッド②への位置ベクトル} \times \boldsymbol{p}_{ヘッド②並進運動量}\)

となり,この平行四辺形の面の向きは右手系に従いますと,\(z\)軸の負の向きであることが確認できます。
つまり,\(\boldsymbol{L}_{原点\rm Oまわりのヘッド①の並進運動量に対応する角運動量}\)の向きと\(\boldsymbol{L}_{原点\rm Oまわりのヘッド②の並進運動量に対応する角運動量}\)の向きは反対であることが分かりますので,
\(\boldsymbol{L}_{原点\rm Oまわりのヘッド①の並進運動量に対応する角運動量}+\boldsymbol{L}_{原点\rm Oまわりのヘッド②の並進運動量に対応する角運動量}=0\)
であることが分かります。これは,ヘッドごとには並進運動分の角運動量もそれぞれに定義できますが,ダンベル型剛体の重心を基準とする角運動量においては,並進運動分の角運動量は\(0\)であることが確認できます。
このことは「自明の理」的でもありますが,空間に固定されていない自由に運動する剛体の並進運動と回転運動が線形独立の関係にあり,剛体全体の運動はそれらの重ね合わせで説明できることを確認することになります。
ヘッド①,②の回転運動分に対する角運動量

上図の2つの赤色の平行四辺形は,
\(\boldsymbol{L}_{原点\rm Oまわりのヘッド①の回転運動量に対応する角運動量}=\boldsymbol{r}_{原点\rm Oからヘッド①への位置ベクトル} \times \boldsymbol{p}_{ヘッド①回転運動量}\)
と
\(\boldsymbol{L}_{原点\rm Oまわりのヘッド②の回転運動量に対応する角運動量}=\boldsymbol{r}_{原点\rm Oからヘッド②への位置ベクトル} \times \boldsymbol{p}_{ヘッド②回転運動量}\)
を表しています。前節のヘッド①,②の並進運動分に対する角運動量の総和は\(0\)であることより,この2つの平行四辺形の面積の総和が衝突前の物体Aの原点Oまわりの角運動量を示す青い平行四辺形の面積と一致することは予想はできますが,このままではこの運動の基本的な特徴を再確認するにはさらに工夫が必要だと思います。
また,\(\boldsymbol{L}_{原点\rm Oまわりのヘッド①の回転運動量に対応する角運動量}\)の面の向きは\(z\)軸の負の向きであることに対して,\(\boldsymbol{L}_{原点\rm Oまわりのヘッド②の回転運動量に対応する角運動量}\)の面の向きは\(z\)軸の正の向きなので,この運動系で衝突前後で角運動量が保存されるとするなら,
\(\boldsymbol {|L|}_{衝突前の物体Aの原点\rm Oまわりの角運動量}=\boldsymbol{|L|}_{原点\rm Oまわりのヘッド②の回転運動量に対応する角運動量}-\boldsymbol{|L|}_{原点\rm Oまわりのヘッド①の回転運動量に対応する角運動量}\)
ということになります。
ヘッド①,②の回転運動に合わせたヘッドそれぞれの位置ベクトルの分解

この図より,黒の位置ベクトルは青の位置ベクトルと赤の位置ベクトルの合成であることがわかります。この黒,青,赤の内訳を明記して式で示しますと,
\(\boldsymbol{r}_{原点\rm Oからヘッド②への位置ベクトル}=\color{blue} \boldsymbol{r}_{原点\rm Oから剛体重心\rm Gへの位置ベクトル}\color{black}+\color{red}\boldsymbol{r}_{剛体重心\rm Gからヘッド②への位置ベクトル}\)
と表現できます。
上式を下の式に代入し,それぞれの位置ベクトルごとに回転運動量に対する角運動量の様子を見ることができます。
\(\boldsymbol{L}_{原点\rm Oまわりのヘッド②の回転運動量に対応する角運動量}=\boldsymbol{r}_{原点\rm Oからヘッド②への位置ベクトル} \times \boldsymbol{p}_{ヘッド②回転運動量}\)
このことはヘッド①についても同様に分解し考察を進めることができます。
空間に固定されていないダンベル型剛体の角運動量

上図はヘッド①,②の回転運動に関する運動量に対する原点Oまわりの角運動量を,\(\boldsymbol{r}_{原点\rm Oから剛体重心\rm Gへの位置ベクトル}\)に対応するヘッドそれぞれの角運動量(\(z\)軸上下の紫色の平行四辺形)のセットと,\(\boldsymbol{r}_{剛体重心\rm Gからヘッド②への位置ベクトル}\)および\(\boldsymbol{r}_{剛体重心\rm Gからヘッド①への位置ベクトル}\)に対応する赤色の長方形によって表現された竹とんぼの羽を単純化したような角運動量のセットの2組に分けて確認してみます。
\(\boldsymbol{r}_{原点\rm Oから剛体重心\rm Gへの位置ベクトル}\)に対応するヘッド①,②それぞれの角運動量

原点Oを中心に右斜め下を向いている赤色のベクトルは図中央右下の\(\boldsymbol{p}_{ヘッド①の回転運動量}\)ベクトルの始点を原点Oに複写移動したものです。中の黄緑の平行四辺形は
\(\boldsymbol{r}_{原点\rm Oから剛体重心\rm Gへの位置ベクトル} \times \boldsymbol{p}_{ヘッド①の回転運動量}\)
で定義される角運動量で,
その上の同形の紫色の平行四辺形は
\(\boldsymbol{r}_{原点\rm Oから剛体重心\rm Gへの位置ベクトル} \times \boldsymbol{p}_{ヘッド②の回転運動量}\)
で定義される角運動量です。
考えるまでもなくこの2つの角運動量の大きさを同じであることが確認できます。そして,

この2つの平行四辺形の面の向きは上下で正負とお互いに反転していることが分かりますので,\(\boldsymbol{r}_{原点\rm Oから剛体重心\rm Gへの位置ベクトル}\)に対応するヘッド①,②それぞれの角運動量の和は\(0\)であることが確認できます。とにかく,空間に固定されていない剛体の運動で重心に関わる角運動量の総和は\(0\)となる傾向にあり,これは,この剛体の運動が基本的に重心まわりの回転運動と重心に集約された全質量の並進運動とは個別に扱えることを示唆しています。もちろんこの“個別に扱える”ということは,回転運動と並進運動の重ね合わせで空間に固定されていない剛体の運動を表現できるということと等価です。
\(\boldsymbol{r}_{剛体重心\rm Gからヘッドへの位置ベクトル}\)に対応するヘッド①,②それぞれの角運動量

この2枚の赤の羽根が,物体Aとの衝突後にダンベル型剛体に引き継がれた角運動量つまり回転運動の“勢い”を表現しています。

この2つの長方形の面の向きは位置ベクトル\(\times\)回転運動量ベクトルとの関係から,どちらも\(z\)軸の正の向きと一致していることが確認できます。まさに反時計回りの回転運動の勢いをこの2枚羽根で表していることを再確認することができます。
ようやくここまで来ました。長い道のりでしたが,結局は,衝突前に物体Aが潜在的に有していた青色の平行四辺形で表現されています角運動量が,衝突後はこのダンベル型剛体の重心Gまわりの回転運動に対応した赤色の長方形の2枚の羽で描かれています角運動量に引き継がれているということを絵的に表現したかったわけです。これを「角運動量の可視化」というにはあまりにも手間がかかりすぎですが,あえて\((x,y)\)座標成分と三角関数を使うことなく絵解きのみでこの角運動量と回転運動,さらには剛体の運動の基本的な特性を表現しようとしてみました。
これからも,時々見直して修正を入れていきたいと思います。
コメントを残す